Zhipeng Shen
Zhipeng Shen
Home
Publications
Experience
Projects
Gallery
Light
Dark
Automatic
Aerial Robotics
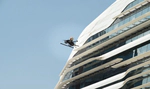
UAV-Based Balcony Logistics for Fourth-Generation Residential Buildings
A radar- and RTK-enabled UAV system for autonomous balcony entry and parcel delivery.
Video
AIMS Drone Control
An open-source ROS/Python framework for quadrotor simulation and real-world control using NMPC and LQR.
Code
GitHub
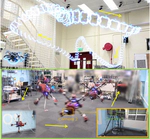
Efficient Trajectory Optimization for Generalized Multirotors via Sequential Convex Programming and Convexity Exploitation
We develop an efficient trajectory optimization framework for generalized multirotors using sequential convex programming and convexity exploitation.
Zhipeng Shen
,
Jinjie Li
,
Shiyu Zhou
,
Moju Zhao
,
Hailong Huang
Video
Source Document
DOI
Covert Surveillance in Urban Scenarios by UAVs: A Sequential Convex Optimization-Empowered Online Trajectory Planning Approach
We present an online trajectory planning approach for covert UAV surveillance in urban environments using sequential convex optimization.
Peng Sun
,
Zhipeng Shen
,
Shiji Tong
,
Hailong Huang
,
Jinliang Shao
,
Kaiyu Qin
,
Zhenbing Luo
Video
DOI
Convexity-Exploiting Successive Convexification for Safe Drone Racing
We present a successive-convexification trajectory-optimization framework that exploits convex gate-passage geometry for safe, time-optimal drone racing and validate it in real-world flight experiments.
Zhipeng Shen
,
Shiyu Zhou
,
Hailong Huang
Source Document
DOI
Autonomous Aerial Vehicle Carrier and MAV Collaboration: System Design, Trajectory Optimization, and Real-world Implementation
We present an autonomous aerial vehicle carrier and MAV collaboration system integrating system design, trajectory optimization, and real-world implementation.
Zhipeng Shen
,
Guanzhong Zhou
,
Peng Sun
,
B. Lan
,
Q. Meng
,
Hao Cao
,
Shiyu Zhou
,
Jinliang Shao
,
Hailong Huang
Video
Cite
×